
MIT 엔지니어들이 게이밍 및 VR을 위한 부드러운 3D 형상 감지 피부를 제작하다
요약
MIT 엔지니어들은 광섬유를 활용하여 부드럽고 착용 가능한 3D 형태 감지 시트를 개발했습니다. 이 기술은 게임 제어, VR 애플리케이션 등 다양한 분야에 응용 가능하며, 반 센티미터 미만의 높은 정확도를 자랑합니다. 특히 방향성 감지와 손상 복원력까지 갖춰 기존의 단단한 센서 대비 큰 장점을 가집니다.
핵심 포인트
- 광섬유 기반으로 부드러운 3D 형태 추적 가능
- 게임 제어 및 VR 등 다양한 분야에 활용 기대
- 반 센티미터 미만의 높은 정확도와 방향성 감지 구현
- 손상 시에도 작동하는 뛰어난 내구성 확보
MIT 엔지니어가 개발한 소프트웨어 웨어러블 형태 감지 시트 기술
MIT 엔지니어들은 자체 추적 움직임이 가능한 부드럽고 착용 가능한 형태 감지 시트를 제작했으며, 이 기술은 게임 제어, 가상 현실(VR), 물리 치료 애플리케이션 등에 유용할 수 있다고 보고했습니다. MIT News에 따르면, 이 기술은 광섬유(optical fibers)를 활용하여 시트 자체의 3D 형태를 추적하며, 실험실 테스트에서 오차 범위를 반 센티미터 미만으로 유지합니다. 팀 소속 MIT 기계 공학 대학원생인 Qifan Yu는 기존의 단단한 센서 디자인이 약 1~2cm 수준이라고 언급하며, 이 결과를 "기존 기술과 적어도 동등하다"고 평가했습니다. 또한 이 시트는 손상되었을 때도 작동하지만, 섬유가 의류에 사용하기에는 이상적인 것보다 두껍다는 한계가 있습니다.
이 소식은 최근 Advanced Intelligent Systems에 게재된 논문 "Toward fully soft and multifunctional shape sensing via optical waveguide arrays"를 따릅니다. 이 논문은 웨이브가이드(waveguides)가 양방향으로 굽힘(bending)에 반응하는 특성을 상세히 설명하며, 배열을 통해 형태를 감지할 수 있습니다. 결합된 섬유의 응답은 필요한 센싱 요소의 수를 줄여주며, 이는 손상 복원력(damage resilience) 향상에도 기여할 수 있습니다. 이 섬유는 압력에 반응하므로, 물리 치료 시연에서 팔뚝을 누르는 것과 같은 외부 힘도 감지할 수 있습니다.
일반적으로 빛을 가두는 클래딩(cladding) 안에 투명한 코어(core)를 가진 단순한 광섬유는 굽혀질 때 끝 부분까지 도달하는 빛의 양이 적어집니다. 이 빛 출력량을 측정함으로써 굽힘 정도를 측정할 수 있습니다. MIT가 적용한 변경 사항에는 유리 대신 유연한 고무 코어를 사용하고 검은색으로 염색된 클래딩을 사용하는 것이 포함됩니다. 한쪽 면은 의도적으로 거칠게 처리하여, 섬유를 그쪽 방향이나 반대 방향으로 굽힐 때 다르게 빛이 손실되도록 만듭니다. 이를 통해 방향성 감지(directional sensing)가 가능해집니다.
이러한 섬유들 중 다수는 실리콘 시트에 내장되어 있으며, 각 섬유의 한쪽 끝에는 LED가, 다른 쪽 끝에는 광 센서가 배치되어 있습니다. 감지 표면 전체는 부드럽지만, 시트 자체가 통째로 늘어나지는 않습니다. 외부 회로 기판이 알고리즘을 통해 데이터를 수집하고 이를 전체 시트 및 3D 형태로 변환합니다. 14개의 웨이브가이드는 각각 160mm 길이이며, 총 두 개의 레이어에 걸쳐 7개씩 배치되어 16 x 16 x 0.5 cm 실리콘 시트 내부에 지그재그로 배열됩니다. 전자 장치는 가장자리에 남아 있으며, I2C를 통해 마이크로컨트롤러에 데이터를 공급하는 아날로그-디지털 변환기(ADC)가 포함되어 있습니다. 재구성 과정은 MATLAB에서 초당 약 3회 실행되며, 이 속도에는 센서 샘플링, 데이터 로깅 및 플로팅이 모두 포함됩니다.
배치 구성을 결정하기 위해 팀은 먼저 다양한 웨이브가이드 배열을 가진 시트를 시뮬레이션했습니다. 이는 알려진 모양에 대해 각 섬유가 생성할 빛의 출력을 생성하고, 이 측정값을 재구성 알고리즘에 통과시켜 3D 형태를 추정하며, 그 추정치를 알려진 값과 비교하는 과정을 거쳤습니다. 여러 지그재그 간격 패턴 중 하나가 가장 근접한 적합도를 보였습니다. 시뮬레이션에서는 6가지 목표 모양에 대해 레이어당 3개에서 20개의 웨이브가이드를 각도 0도부터 35도까지 사용하여, 각각 10%의 추가 노이즈를 포함하여 총 30회의 실험을 진행했습니다. 연구원들은 웨이브가이드를 기울이는 것이 단순히 개수를 늘리는 것보다 정확도를 향상시킨다는 것을 발견했습니다.
내구성은 몇 개의 섬유를 자르거나 연결하지 않은 상태에서도 나머지 섬유들이 전체 모양을 재구성할 수 있는지 테스트되었습니다. 시뮬레이션에서 14개의 웨이브가이드 중 최대 3개가 비활성화되었을 때 오류는 0.3cm 미만으로 유지되었고, 5개가 비활성화되었을 때는 약 1cm 이상으로 증가했습니다.
실제 시트는 패턴 분석을 바탕으로 제작되었으며 대각선 접힘 테스트를 거쳤다. 정확도를 측정하기 위해 이 시트를 알려진 모양의 3D 프린팅 몰드 세 개 위에 놓고, 실제 표면과 재구성된 표면 사이의 제곱평균제곱근 거리(root-mean-square distance)를 지표로 삼아 각각 0.37cm, 0.28cm, 0.45cm의 수치를 얻었다. 이 힘 감지 기능은 얼마나 강한지를 알려주는 보정된 힘 측정값(calibrated force reading)을 가지고 있지 않으며, 이 감지는 형태 모드와는 별도로 작동한다. 각 웨어러블 데모는 저자가 자신의 신체에 직접 시연했으며, 손목과 팔꿈치 각도에는 더 단순화된 스케일링 방식을 적용했는데, 이는 해당 관절의 스트레칭이 형태 알고리즘을 흐트러뜨리기 때문이며, 착용감에 대한 언급은 없었다.
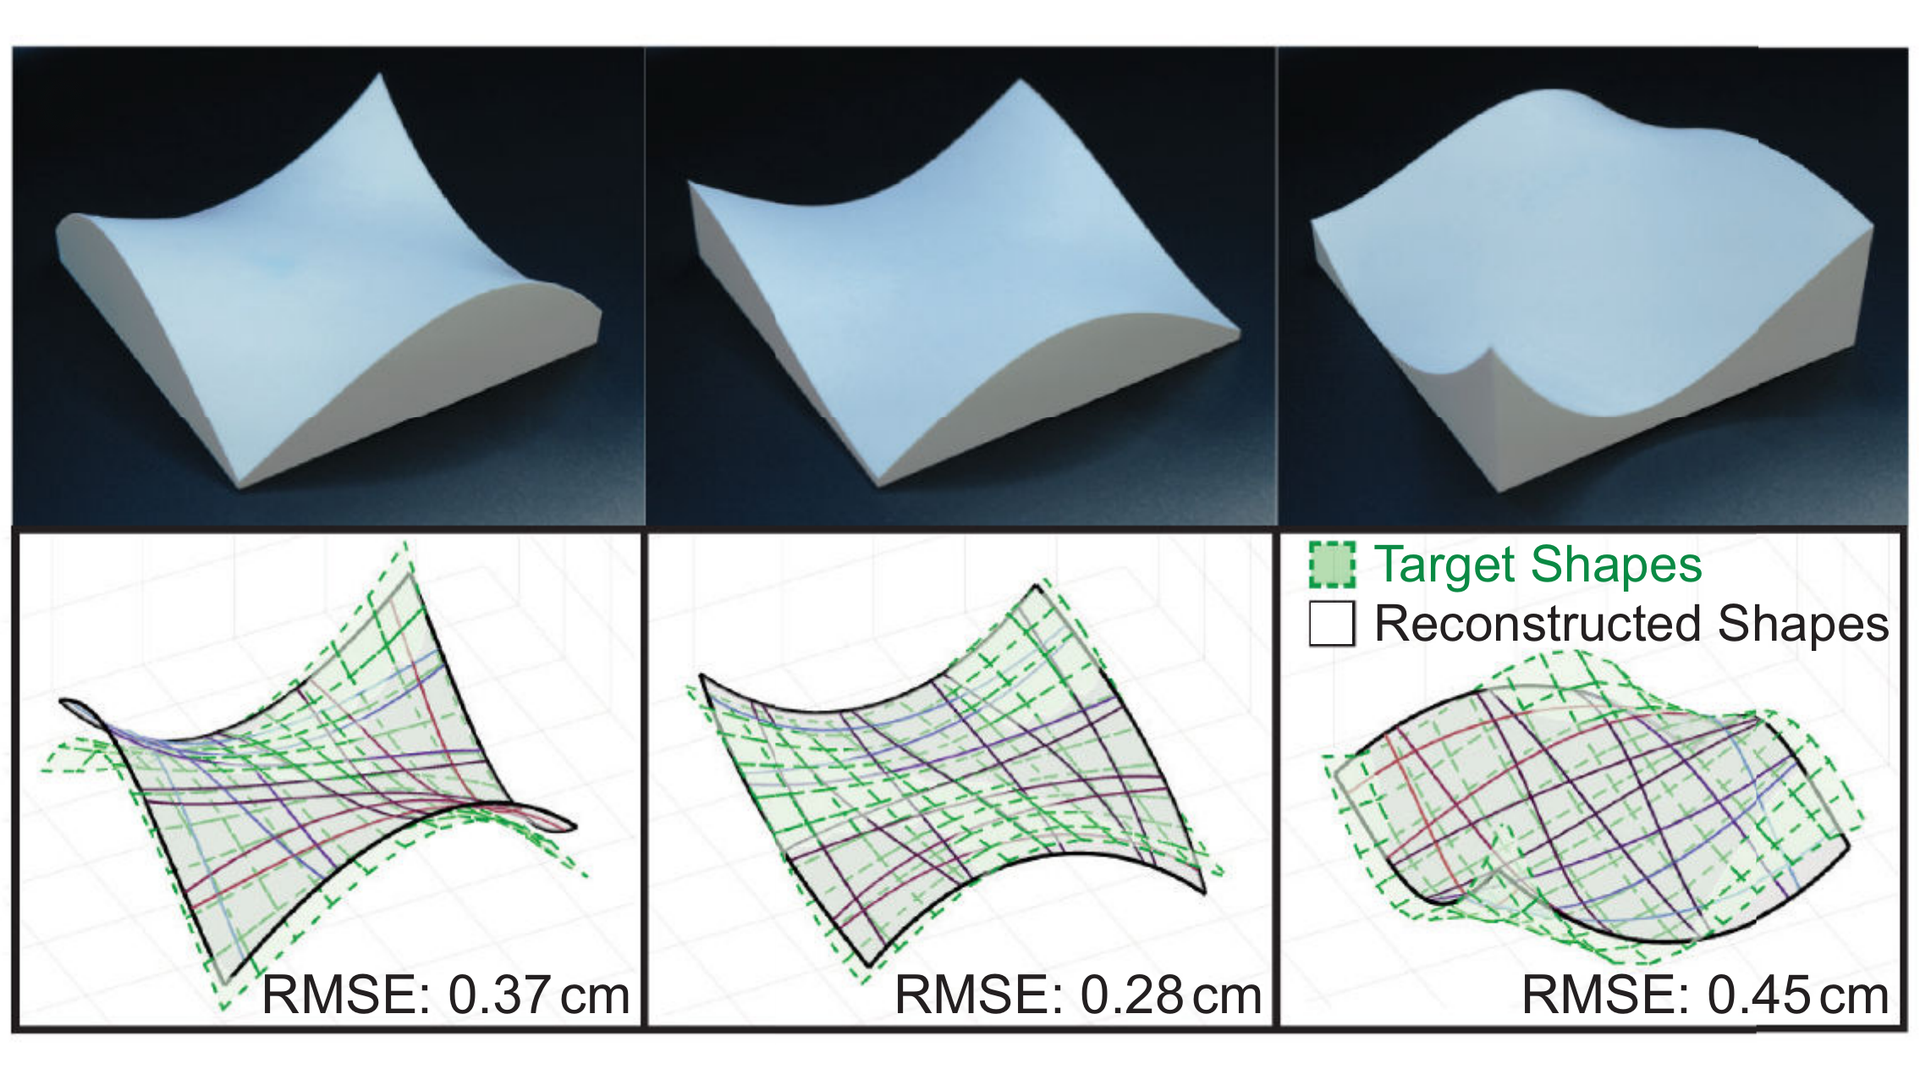
(이미지 출처: Yu, Cao, Becker/Advanced Intelligent Systems/CC BY (편집))
Yu는 이 장치가 완전히 부드러운 감지 표면을 목표로 하므로 사람 주변에서 잠재적으로 더 안전할 것이라고 말했다. 기계 공학 분야의 MIT 조교수이자 공동 저자인 Kaitlyn Becker는 팀이 물리 치료사들이 환자의 시간 경과에 따른 진행 상황을 추적하고 정량화하는 데 도움이 되는 도구를 구축하기를 희망하며, 이를 통해 세션을 더욱 정확하게 비교할 수 있을 것이라고 말했다. 이 외에도 해당 기술은 가상 현실(virtual reality)에서 움직임을 모방하는 데 사용되거나, 로봇의 원격 조작(teleoperation)에 사용될 수 있으며, 심지어 부드러운 로봇에도 사용될 수 있다.
더 얇은 섬유가 더 넓은 적용 가능성을 가질 것이기 때문에 연구진은 먼저 더 얇은 시트를 목표로 할 계획이다. 오늘날의 1mm 두께를 가진 섬유는 인간 머리카락보다 얇은 수십 마이크로미터까지 얇아질 수 있다. 그러면 더 높은 섬유 개수를 통해 스마트 의류를 만들 수 있게 된다. 그들은 또한 향후 연구가 MATLAB의 범용 솔버(general-purpose one)보다는 더 빠른 솔버에, 그리고 더 나은 디테일을 위해 더 많은 웨이브가이드 레이어와 더 좁은 웨이브가이드에, 힘과 형태를 동시에 측정하는 별도의 시트에, 그리고 신축성 전자공학에 초점을 맞출 수 있다고 제안했다.
AI 자동 생성 콘텐츠
본 콘텐츠는 Tom's Hardware의 원문을 AI가 자동으로 요약·번역·분석한 것입니다. 원 저작권은 원저작자에게 있으며, 정확한 내용은 반드시 원문을 확인해 주세요.
원문 바로가기