
robotperf/benchmarks
요약
RobotPerf는 로보틱스 컴퓨팅 성능을 객관적이고 공정하게 평가하기 위해 설계된 오픈 레퍼런스 벤치마킹 스위트입니다. ROS 2를 기반으로 하며, CPU, GPU, FPGA 등 다양한 컴퓨팅 가속기를 포괄하여 하드웨어와 소프트웨어를 아키텍처 중립적으로 테스트할 수 있게 합니다.
핵심 포인트
- 로보틱스 컴퓨팅 성능을 공정하게 평가하는 오픈 레퍼런스 벤치마크입니다.
- ROS 2를 공통 베이스라인으로 사용하여 재현 가능한 측정이 가능합니다.
- CPU, GPU, FPGA 등 다양한 가속기를 포괄하여 테스트할 수 있습니다.
- 기술 및 공급업체에 구애받지 않는(agnostic) 중립적인 평가가 특징입니다.
로봇퍼프 벤치마크
벤치마크 결과 🤖 | 벤치마크 사양 📖 | 기여하기 🌍 | 연락처 및 지원 📨
<a href="https://accelerationrobotics.com/robotperf.php"><img src="https://raw.githubusercontent.com/robotperf/benchmarks/HEAD/imgs/ROBOTPerf.svg" align="left" hspace="8" vspace="2" width="200"></a>
RobotPerf는 로보틱스 컴퓨팅 성능을 공정하게 평가하는 데 사용되는 오픈 레퍼런스 벤치마킹 스위트이며, ROS 2를 공통 베이스라인으로 사용합니다. 이를 통해 로봇 아키텍트는 자신들의 로봇 시스템의 하드웨어 및 소프트웨어 구성 요소에 대해 정보에 입각한 결정을 내릴 수 있습니다.
이 프로젝트의 <ins>임무는 기술에 구애받지 않고(technology agnostic), 특정 공급업체에 치우치지 않으며(vendor-neutral), 하드웨어, 소프트웨어, 서비스를 위한 로보틱스 컴퓨팅 성능을 편향되지 않게 평가하는 오픈적이고 공정하며 유용한 로봇 벤치마크를 구축하는 것입니다</ins>. 로보틱스 분야의 레퍼런스 성능 벤치마킹 스위트로서 RobotPerf는 CPU, GPU, FPGA 및 기타 컴퓨팅 가속기를 포함한 다양한 컴퓨팅 기판 전반에 걸쳐 로보틱스 컴퓨팅 성능을 평가하는 데 사용될 수 있습니다. 이 벤치마크들은 로봇 시스템의 성능을 대표하도록 설계되었으며, 여러 로봇 시스템에서 재현 가능합니다. 이를 위해 RobotPerf는 로봇 애플리케이션 개발의 사실상의 표준인 ROS 2를 기반으로 구축되었습니다.
더 자세한 내용은 벤치마크 사양을 참조하십시오.
왜 RobotPerf인가?
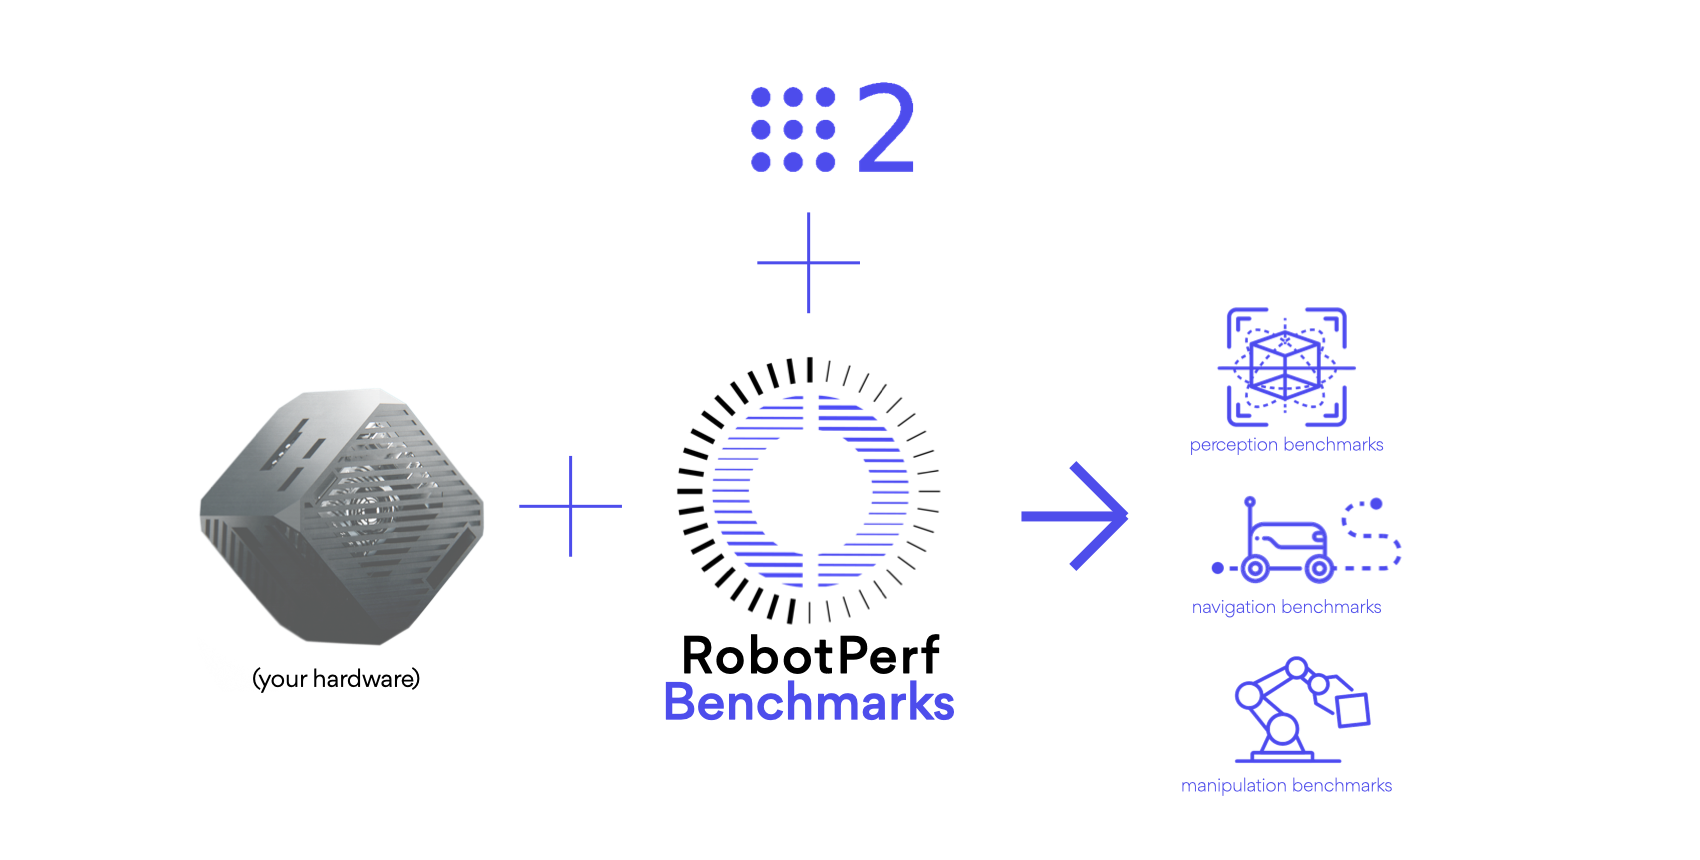
로봇 하드웨어와 로보틱스 소프트웨어의 수많은 조합은 특히 아키텍처 중립적이고, 대표성이 있으며, 재현 가능한 방식으로 로봇 시스템 성능을 평가하는 것을 어렵게 만듭니다. RobotPerf는 이 문제를 해결하며 CPU, GPU, FPGA 및 기타 컴퓨팅 가속기를 포괄하여 로보틱스 컴퓨팅 성능을 평가하는 데 사용되는 레퍼런스 성능 벤치마킹 스위트를 제공합니다.
| 미션 (Mission) | 비전 (Vision) | 표준 (Standards) |
|---|---|---|
| 산업계, 학계 및 연구소의 로봇 공학 리더들로 구성된 컨소시엄이 대표하는 RobotPerf는 기술에 구애받지 않고(technology agnostic), 공급업체 중립적이며(vendor-neutral), 하드웨어, 소프트웨어 및 서비스에 대한 로봇 컴퓨팅 성능을 편향되지 않게 평가하는 개방형 프로젝트로 포맷되어 있습니다. | 벤치마킹은 성능을 평가하는 데 도움을 줍니다. 성능 정보는 로봇 공학자들이 더 효율적인 로봇 시스템을 설계하고 각 로봇 애플리케이션에 적합한 하드웨어를 선택하도록 도울 수 있습니다. 또한 동일한 기능을 구현하는 서로 다른 알고리즘 간의 트레이드오프(trade-offs)를 이해하는 데 도움을 줄 수도 있습니다. | RobotPerf 벤치마크는 로봇 공학 표준에 맞춰져 있어, 사용자가 <ins>바퀴를 다시 발명하고 이미 작동하는 것을 재개발하는 시간을 낭비하지 않도록 합니다</ins>. 벤치마크는 ROS 2를 공통 기준선(common baseline)으로 사용하여 수행됩니다. RobotPerf는 또한 컴퓨팅 성능 및 벤치마킹과 관련된 ROS 생태계 내 표준화 이니셔티브, 예: REP 2008 (ROS 2 하드웨어 가속 아키텍처 및 컨벤션)에도 맞춰져 있습니다. |
벤치마크 (Benchmarks)
RobotPerf 벤치마크는 인식(perception), 위치 추정(localization), 제어(control), 조작(manipulation), 내비게이션을 포함한 완전한 로봇 공학 파이프라인을 다루는 것을 목표로 합니다. 시간이 지남에 따라 새로운 벤치마크가 추가되고 새로운 카테고리가 생겨날 수 있습니다. 새로운 벤치마크를 기여하고 싶다면, 기여 가이드라인을 읽어보세요.
a 인식 (Perception) | b 위치 추정 (Localization) | c 제어 (Control) | d 조작 (Manipulation) | e 내비게이션 (Navigation) |
|---|---|---|---|---|
 |  |  |  |  |
로봇 컴퓨팅 (Robotics Computing): 성능 시각화 (Visualizing Performance)
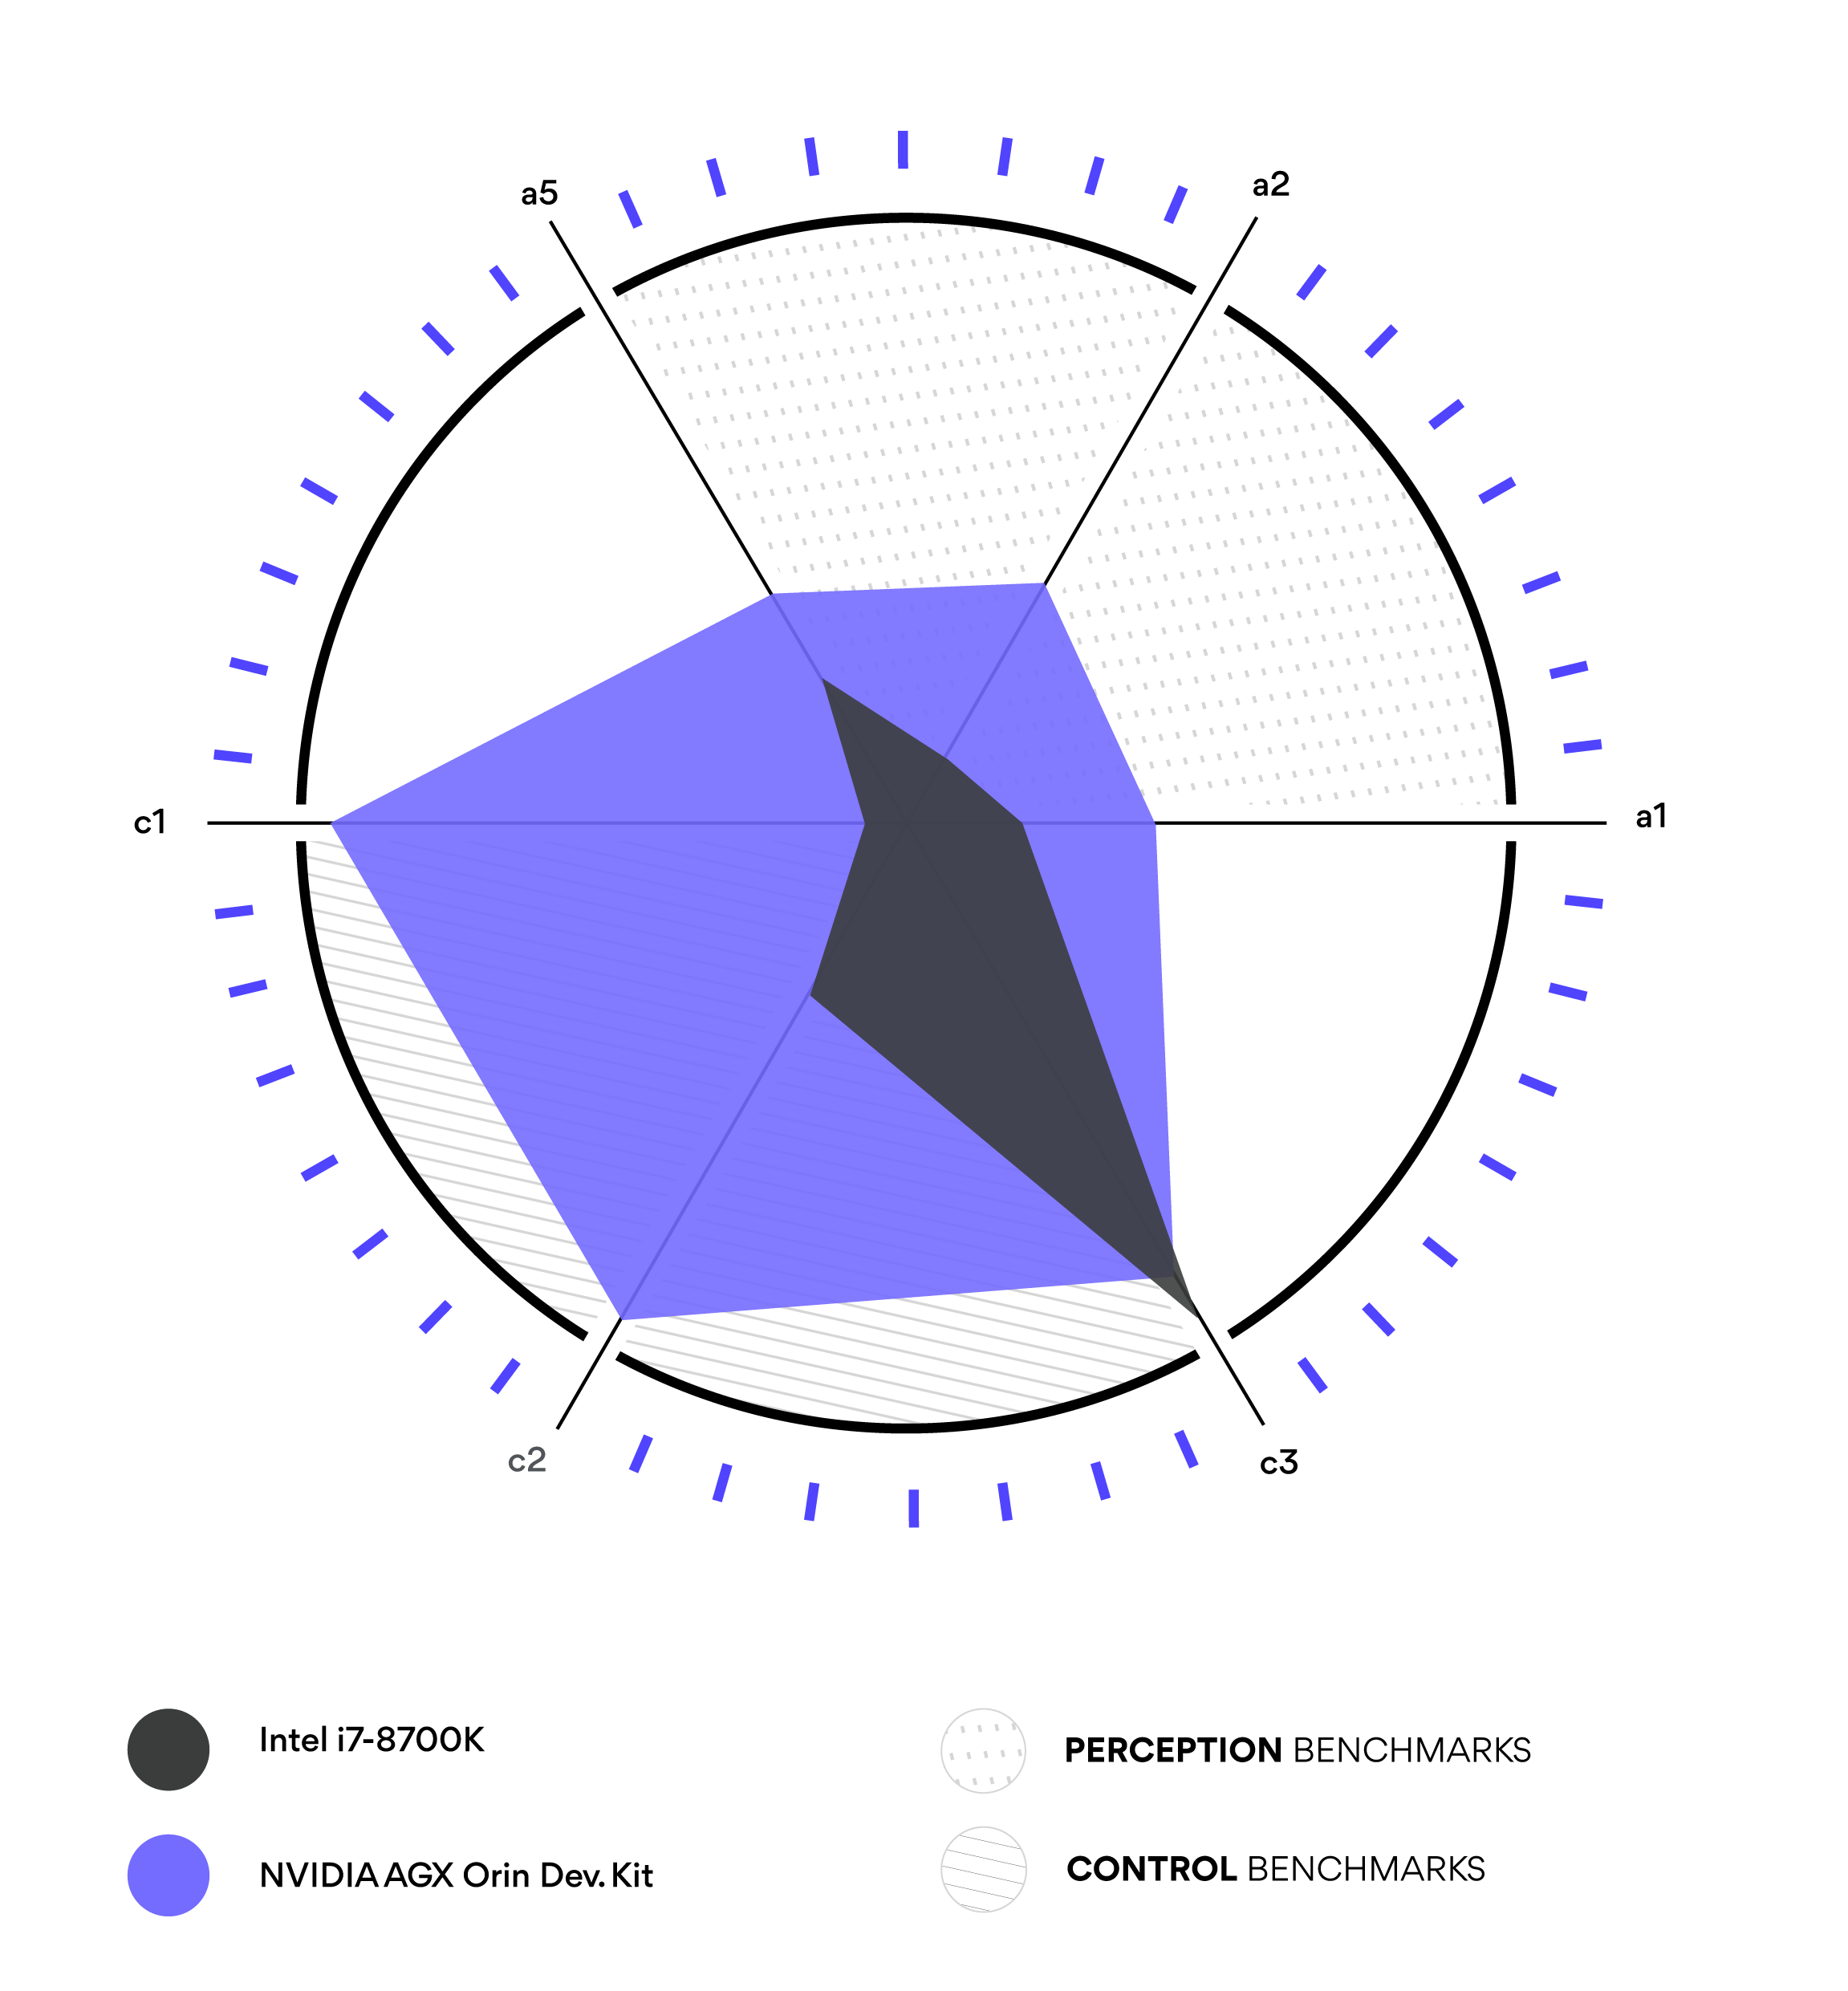
로봇 아키텍트에게 컴퓨팅 성능의 다면적인 차원을 깊이 탐구하는 것은 매우 중요하지만 종종 복잡합니다. RobotPerf™는 이 분야의 등대 역할을 하며, 명확성과 깊이를 위해 맞춤화된 다양한 시각화를 제공합니다. 그러한 예시 중 하나가 극좌표 플롯(polar plot)으로, 이는 특정 로봇 컴퓨팅 카테고리 내에서 벤치마크를 개별 축에 표시합니다. RobotPerf™를 통해 아키텍트들은 시스템이 이러한 벤치마크 전반에 걸쳐 얼마나 능숙한지 즉시 파악할 수 있습니다. 그들은 강점과 개선 영역을 모두 정확히 찾아내어 설계 및 최적화 과정에서 정보에 입각한 결정을 내릴 수 있습니다. RobotPerf™를 사용하면 로봇 컴퓨팅 성능의 복잡성이 실행 가능한 통찰력으로 변환되어, 아키텍트의 역할이 단순해질 뿐만 아니라 더욱 효과적이게 됩니다.
기여 (Contributing)
먼저 벤치마크 사양을 읽어보세요. 개인 또는 조직으로서 프로젝트에 기여할 수 있습니다. 개인이시라면, 벤치마크를 실행하거나 새로운 벤치마크로 기여하는 방식으로 자유롭게 참여해 주세요(참고: 사양). 준비가 되면, 적절하게 풀 리퀘스트 및/또는 이슈 제기를 제출해 주십시오. 프로젝트에 자원을 투입하여 기여할 의향이 있는 조직이라면, 여기에서 연락(contact here) 주시기 바랍니다.
문의 및 지원 (Contact and support)
프로젝트 참여 또는 RobotPerf 벤치마크 실행에 대한 지원을 받으려면, 여기에서 연락(contact here) 주십시오.
AI 자동 생성 콘텐츠
본 콘텐츠는 GitHub ML Hardware의 원문을 AI가 자동으로 요약·번역·분석한 것입니다. 원 저작권은 원저작자에게 있으며, 정확한 내용은 반드시 원문을 확인해 주세요.
원문 바로가기